
Teléfono: +86-21-55896873
Correo electrónico: info@youguard.cn
Correo electrónico: info@youguard.cn
8.º piso, edificio 3, 999 Jiangyue Road, distrito de Minhang, Shanghái
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-11-09 Origen: Sitio


La instalación de una cubierta protectora en un robot industrial resuelve los problemas de contaminación ambiental pero introduce nuevas variables mecánicas. En particular, debes gestionar la restricción de movimiento y el conflicto espacial. Los tejidos protectores a menudo chocan con sistemas automatizados rígidos. Cuando los materiales se amontonan o se estiran, luchan contra la trayectoria prevista de la máquina.
Sin una validación rigurosa, las cubiertas mal ajustadas pueden provocar errores de torsión excesiva, restringir el alcance máximo o provocar fallas prematuras del material. Estos fallos mecánicos a menudo provocan el mismo tiempo de inactividad en la fabricación que el traje de protección debía evitar. Los ingenieros deben abordar estos riesgos de fricción antes de la implementación completa. Ignorar las tolerancias de espacio crea peligros inmediatos en la planta de producción.
Para garantizar una automatización perfecta, las instalaciones deben establecer un enfoque estandarizado para validar las tolerancias espaciales. Esta guía describe los protocolos de prueba, los criterios de evaluación y los pasos de implementación necesarios. Aprenderá cómo verificar el rendimiento de la tela protectora antes de su implementación a gran escala. La implementación de estos pasos garantiza que su automatización siga siendo rápida, segura y sin obstáculos.
Las pruebas de movimiento integrales garantizan que las cubiertas protectoras no comprometan el rango cinemático, la capacidad de carga útil ni los tiempos de ciclo del robot.
Validar la holgura de las juntas de la cubierta del robot en los puntos máximos de articulación es fundamental para evitar enganchones de material y tensión del motor.
La confiabilidad a largo plazo requiere pruebas de fatiga de la cubierta del robot dedicadas para identificar la retención térmica y el desgaste estructural en funcionamiento continuo.
Las pruebas piloto y la creación iterativa de prototipos de proveedores mitigan los riesgos financieros del despliegue de cobertura en toda la flota.
El uso de trajes protectores no verificados en una planta de producción concurrida introduce sanciones operativas ocultas. Muchas instalaciones instalan telas personalizadas para proteger los brazos automatizados de salpicaduras de soldadura, productos químicos corrosivos o polvo abrasivo. Sin embargo, eludir la validación de la autorización transforma un activo de protección en un pasivo mecánico. Debe evaluar cómo el volumen agregado afecta las operaciones diarias.
La tensión mecánica presenta el riesgo más inmediato. Cuando un traje se ajusta demasiado a una articulación robótica, la articulación hacia afuera crea una tensión severa en la tela. Los servomotores del robot deben trabajar más para superar esta resistencia física. Este esfuerzo adicional desencadena fallas de sobrepar del servo, lo que obliga al sistema a realizar una parada de emergencia. Además, la resistencia continua exige un mayor consumo de corriente, lo que aumenta el consumo general de energía en toda su flota robótica.
La degradación del material sigue rápidamente a la tensión mecánica. Los frecuentes reemplazos de materiales afectan gravemente los presupuestos de mantenimiento. Cuando los trajes carecen de espacio libre adecuado, la tela se aprieta entre las piezas metálicas durante los movimientos de rotación hacia adentro. La superficie exterior también sufre abrasión cuando roza repetidamente contra herramientas de extremo de brazo (EOAT) o cercas de seguridad cercanas. Esta fricción constante provoca microdesgarros que destruyen la barrera protectora.
Para evitar estos obstáculos operativos, los equipos deben definir criterios de éxito estrictos antes de lanzar una fase de validación. Un período de prueba exitoso debería demostrar los siguientes resultados:
Cero paradas de seguridad: el sistema debe ejecutar toda su trayectoria programada sin activar alarmas de colisión o fallas por exceso de torsión.
Equilibrio térmico óptimo: las temperaturas internas del motor deben permanecer dentro de los márgenes de seguridad del fabricante de equipos originales (OEM).
Velocidades de ciclo sin obstáculos: la tela no debe generar resistencia, lo que permite que la celda robótica mantenga su velocidad de producción inicial.
Cero enganches de material: las inspecciones visuales deben confirmar que la tela nunca se engancha en líneas neumáticas, cables o grietas de juntas.
Antes de instalar cualquier material protector, los ingenieros deben obtener una base de rendimiento integral. No se puede medir con precisión el impacto de un traje sin saber cómo se comporta el robot. Estandarizado Las pruebas de movimiento de la cubierta del robot requieren un conjunto de datos controlado para resaltar las discrepancias más adelante en el proceso.
Primero, revisar los parámetros operativos establecidos por el OEM. Cada brazo industrial posee estrictas limitaciones cinemáticas y especificaciones de carga útil. Consulte el manual técnico para comprender los límites espaciales de su celda robótica específica. Debe identificar qué tan cerca se encuentra actualmente el brazo desnudo de la infraestructura externa, cercas y bastidores de herramientas. Si el espacio libre ya es reducido, agregar un traje grueso de Kevlar o Teflón requerirá ajustes cuidadosos del recorrido.
Las instalaciones rara vez llevan a los robots a sus límites teóricos absolutos, pero la validación exige pruebas extremas. Debe identificar los límites extremos de la trayectoria requerida para su aplicación específica. Programe una rutina de diagnóstico especializada incorporando estos movimientos extremos:
Extensión máxima hacia afuera: lleve el brazo a su máximo alcance para probar los límites máximos de tensión y estiramiento de la tela.
Curl rotacional más apretado: doble el brazo completamente hacia adentro para identificar dónde se acumula el material a granel y crea peligro de pellizco.
Rotación de muñeca a alta velocidad: Gire el eje 6 rápidamente para observar cómo se comporta la tela alrededor del EOAT bajo fuerza centrífuga.
Los controladores robóticos modernos actúan como herramientas de diagnóstico altamente sensibles. Utilice la interfaz de su controlador para monitorear las cargas básicas del motor antes de aplicar el traje. Registre los valores de par máximo, el consumo de corriente promedio y las temperaturas de funcionamiento de referencia para cada eje durante la rutina de postura en el peor de los casos.
Guarde este conjunto de datos de control. Una vez que coloque el brazo automatizado, ejecutará exactamente la misma rutina y comparará los nuevos datos con estas cifras de referencia. Es aceptable un pequeño aumento en el consumo de corriente debido al peso añadido de la tela. Sin embargo, las puntas afiladas indican que la tela está muy atascada.
Mejores prácticas: realice siempre pruebas de referencia a la velocidad de producción real. Ejecutar una línea de base al 10 % de velocidad no reflejará con precisión la fricción dinámica y las fuerzas centrífugas experimentadas durante las operaciones normales.
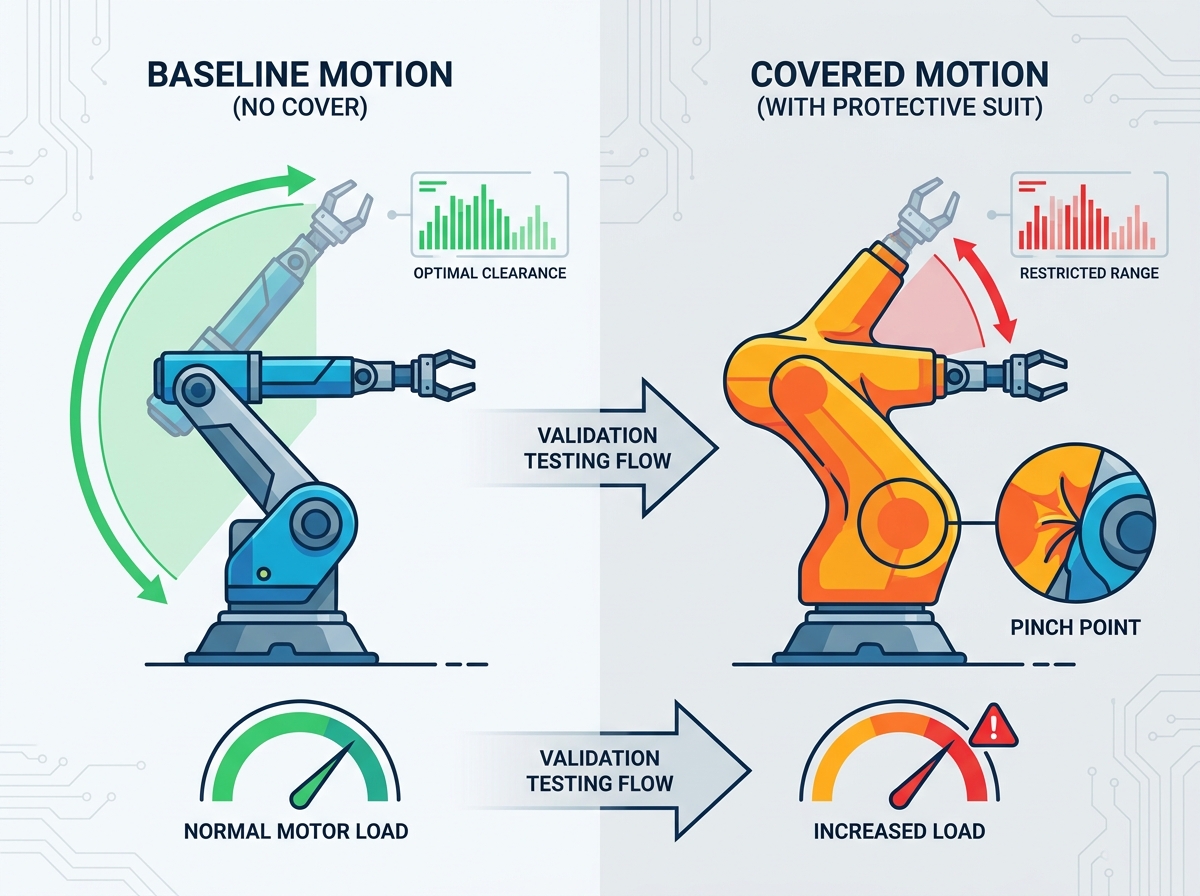
Una vez que aseguras el traje a la maquinaria, comienza la fase de validación física. Validando El espacio libre de las juntas de la cubierta del robot evita enganches inesperados y protege los componentes internos vitales. Este proceso requiere un enfoque lento y deliberado antes de alcanzar la velocidad máxima de producción.
Comience aislando los movimientos entre los ejes 1 a 6. Mueva un eje a la vez mientras mantiene los demás estacionarios. Este aislamiento permite a los observadores observar el comportamiento material en puntos de articulación individuales. Si mueve todos los ejes simultáneamente, identificar el origen exacto de un tejido se vuelve casi imposible.
Durante esta articulación lenta, preste mucha atención a la gestión de cables integrada. Los trajes de protección suelen compartir espacio con líneas neumáticas internas, cables de sensores y umbilicales pesados. La tela debe deslizarse suavemente sobre estos componentes. Si el traje agarra un cable durante un movimiento de barrido, podría arrancar el conector directamente del controlador.
La articulación interna crea agrupaciones. A medida que el brazo se pliega, el exceso de tela tiene que ir a alguna parte. Realice inspecciones visuales y táctiles exhaustivas para localizar dónde se acumula el material. Si la tela sobresale en una grieta de la junta, las piezas de metal masticarán el material durante el siguiente ciclo.
Por el contrario, la articulación hacia afuera pone a prueba los límites de tensión. Mida la tensión de la tela durante la extensión máxima. El material debe quedar ligeramente flojo incluso cuando esté completamente extendido. Si la tela se vuelve apretada, actúa como un limitador mecánico, combatiendo los servomotores y reduciendo drásticamente la vida útil de las costuras del traje.
Tabla 1: Matriz de inspección de la articulación del eje
Número de eje |
Tipo de movimiento primario |
Peligros comunes de despacho de aduana |
Enfoque de inspección |
|---|---|---|---|
Eje 1 |
Rotación básica |
Fricción contra las placas de montaje de la base. |
Asegúrese de que el dobladillo inferior no se arrastre por el suelo. |
Eje 2 y 3 |
Paso del brazo inferior/superior |
Fuerte acumulación de material en la articulación del codo. |
Compruebe si hay pellizcos de tela entre las piezas fundidas. |
Eje 4 |
Rollo de brazo |
Tela que retuerce y constriñe los cables internos. |
Verifique que el material permita una rotación completa de 360 grados. |
Eje 5 y 6 |
Cabeceo y guiñada de la muñeca |
Interferencia con las herramientas del extremo del brazo (EOAT). |
Confirme que los manguitos no bloqueen las líneas o boquillas de los sensores. |
Los tejidos protectores añaden volumen físico al brazo automatizado. Un traje aislante de alta resistencia podría agregar dos pulgadas de circunferencia alrededor de toda la máquina. Debe asegurarse de que este volumen agregado no viole las zonas de seguridad. Conduzca el robot a través de su rutina estándar y observe su proximidad a las cercas de las celdas, los contenedores de piezas y los bastidores de herramientas. Una colisión que anteriormente no alcanzaba una rejilla por media pulgada ahora causará un impacto destructivo.
Las verificaciones de autorización a corto plazo confirman el ajuste básico, pero no pueden predecir cómo se degradan los materiales durante miles de horas de funcionamiento. La confiabilidad a largo plazo requiere Prueba de fatiga de la cubierta del robot . Esta fase resalta los problemas de retención térmica y el desgaste estructural bajo una operación continua y exigente.
No puede permitirse el lujo de esperar seis meses para ver si una demanda fracasa. En su lugar, configure una simulación de desgaste acelerado. Programe la celda robótica para ejecutar ciclos continuos de alta velocidad durante un fin de semana o un turno de mantenimiento programado. Este proceso simula semanas de estrés de producción dentro de un período de tiempo condensado. Obligue a la máquina a repetir sus movimientos más agresivos y de mayor articulación miles de veces.
Error común: ejecutar una simulación de fatiga sin las herramientas de producción reales adjuntas. El EOAT agrega peso y altera el centro de gravedad, cambiando significativamente la forma en que la tela se estira y tira durante los movimientos de alta velocidad.
Los materiales protectores pesados actúan como abrigos de invierno. Atrapan el calor generado por los servomotores y las cajas de cambios. La medición de la retención de calor bajo el material protector constituye una parte fundamental del análisis de fatiga. Utilice cámaras termográficas o sensores de temperatura integrados para monitorear el sistema durante la simulación acelerada.
Debe asegurarse de que las temperaturas de los servos se mantengan estrictamente dentro de los márgenes de seguridad del OEM. Si las temperaturas suben demasiado, el controlador iniciará la aceleración térmica, lo que ralentizará el brazo para evitar daños al hardware. Esta limitación destruye directamente los tiempos del ciclo de producción. Si el traje retiene calor excesivo, es posible que deba solicitar a su proveedor puertos de ventilación de aire forzado o paneles de tela transpirable.
Una vez que concluya la simulación, apague la celda y realice una inspección física meticulosa. Observe de cerca las costuras, las cremalleras y los cierres de velcro. La tensión mecánica sostenida a menudo causa microdesgarros cerca de las curvas de las articulaciones. Verifique la fuerza de adherencia de las tiras de velcro; La fuerza centrífuga de alta velocidad puede abrir fácilmente cierres mal asegurados, exponiendo la delicada maquinaria que se encuentra debajo.
La recopilación de datos de prueba no proporciona ningún valor a menos que los utilice activamente para perfeccionar su estrategia de implementación. Después de completar las evaluaciones físicas y las simulaciones de fatiga, los equipos de ingeniería deben sentarse y analizar los resultados. Este enfoque basado en datos evita fallas catastróficas durante las ejecuciones de producción en vivo.
Extraiga los registros de su controlador. Compare los datos de temperatura y torque del motor posteriores a la cubierta directamente con sus métricas de referencia previas a la instalación. Busque fricciones ocultas. Si el Eje 3 muestra un aumento del 15 % en el consumo de corriente, sabrá que la tela se está atascando alrededor de la articulación del codo, incluso si se ve bien a simple vista. Los datos objetivos siempre reemplazan las inspecciones visuales subjetivas.
Cuando las pruebas revelan fallas en el espacio libre o problemas térmicos, usted enfrenta una decisión crítica. Debe elegir entre modificar las trayectorias robóticas para acomodar la tela voluminosa o solicitar revisiones de ingeniería al fabricante de la funda.
Ajustar la ruta programada ofrece una solución rápida. Suavizar una esquina dura o reducir un punto de extensión máxima puede resolver instantáneamente un problema de tensión. Sin embargo, modificar las rutas puede aumentar los tiempos de ciclo. Si los tiempos de ciclo deben permanecer intactos, debe enviar sus datos de diagnóstico al proveedor y solicitar un rediseño personalizado.
Nunca despliegue un traje de nuevo diseño en toda una fábrica simultáneamente. Adopte una estrategia de implementación gradual. Aísle el tejido personalizado en una única celda piloto para una prueba de producción de 30 días. Monitoree esta célula piloto sin descanso. Este aislamiento garantiza que si un problema de fatiga imprevisto destruye el material en la tercera semana, solo se enfrentará a un tiempo de inactividad en una máquina en lugar de cincuenta.
El éxito de la validación de su autorización depende en gran medida del fabricante que proporcione el equipo de protección. No todos los proveedores brindan el mismo nivel de soporte de ingeniería. La evaluación adecuada de los socios garantiza que usted reciba un producto capaz de superar estrictos criterios de diagnóstico.
Evaluar a los proveedores en función de su disposición a ofrecer servicios personalizados. Un traje disponible en el mercado rara vez le queda perfecto. Busque fabricantes que adopten prototipos iterativos basados en sus datos de prueba de movimiento específicos. Si sus pruebas revelan un punto crítico en el Eje 2, un proveedor sólido le suministrará rápidamente un prototipo revisado con refuerzos adicionales o juntas de expansión flexibles para resolver el problema exacto que usted documentó.
Negarse a trabajar con proveedores que no puedan verificar las propiedades de sus tejidos. Exigir a los fabricantes que proporcionen hojas de datos técnicos (TDS) completas para cada capa de material. Necesita pruebas documentadas sobre la resistencia a la tracción, la resistencia química y la conductividad térmica del tejido. Si un proveedor afirma que un material respira bien, el TDS debe demostrar que permite un flujo de aire suficiente para evitar el sobrecalentamiento del servo.
Finalmente, evalúe los criterios de asociación a largo plazo. Revise atentamente los términos de la garantía. Comprenda la disponibilidad de piezas de repuesto para componentes de alto desgaste, como muñequeras o faldones de base. Garantías de acuerdo de nivel de servicio (SLA) seguro para futuras modificaciones de diseño. Los procesos de fabricación evolucionan y sus trajes de protección deberán adaptarse a las nuevas herramientas y a las cambiantes demandas de producción.
La validación de las capacidades de movimiento y espacio libre transforma una simple cubierta protectora de un posible riesgo operativo a un activo altamente confiable. La implementación de un estricto proceso de evaluación garantiza que sus sistemas automatizados permanezcan protegidos contra los peligros ambientales sin sacrificar la velocidad, el alcance o la eficiencia previstos.
Recomendamos encarecidamente priorizar los datos de pruebas objetivos sobre los ajustes teóricos. Nunca asumas que un traje te queda bien sólo porque se cierra fácilmente. Realice siempre diagnósticos comparativos sobre la carga del motor, los límites de tensión y las fluctuaciones de temperatura interna para garantizar la salud operativa a largo plazo.
Su siguiente paso es contratar un socio de fabricación personalizado para una evaluación integral del sitio. Bríndeles sus parámetros únicos de celda robótica y solicite un prototipo inicial diseñado específicamente para sus trayectorias y configuraciones de herramientas requeridas.
R: Las comprobaciones iniciales de autorización de funcionamiento en seco tardan sólo unas horas. Los ingenieros mueven el brazo lentamente a través de sus ejes para encontrar puntos de pellizco inmediatos. Sin embargo, las pruebas de fatiga continua requieren de varios días a semanas. Este período prolongado demuestra que el material puede sobrevivir a la fricción repetitiva y resalta los problemas graduales de retención térmica.
R: Ligeros aumentos en la carga del motor (normalmente del 2 al 5 %) son perfectamente normales debido al peso añadido y la resistencia aerodinámica natural de la tela. Sin embargo, los picos de carga bruscos que se acercan a los umbrales de falla del OEM indican que un traje mal ajustado crea una resistencia mecánica peligrosa contra los servos.
R: No confíe únicamente en el programa actualmente activo. En su lugar, mapee y pruebe el alcance máximo absoluto y las restricciones de rotación más estrictas físicamente posibles dentro de la celda. La validación de estos peores casos extremos garantiza que el material funcionará de forma segura independientemente de futuros cambios de programación.
R: Las pruebas de autorización breves que duran unos minutos no pueden predecir problemas térmicos. El calor aumenta gradualmente. Para identificar con precisión los riesgos de retención térmica, debe realizar pruebas de fatiga sostenida durante varias horas mientras utiliza cámaras termográficas para monitorear las temperaturas de la carcasa debajo de la tela.


